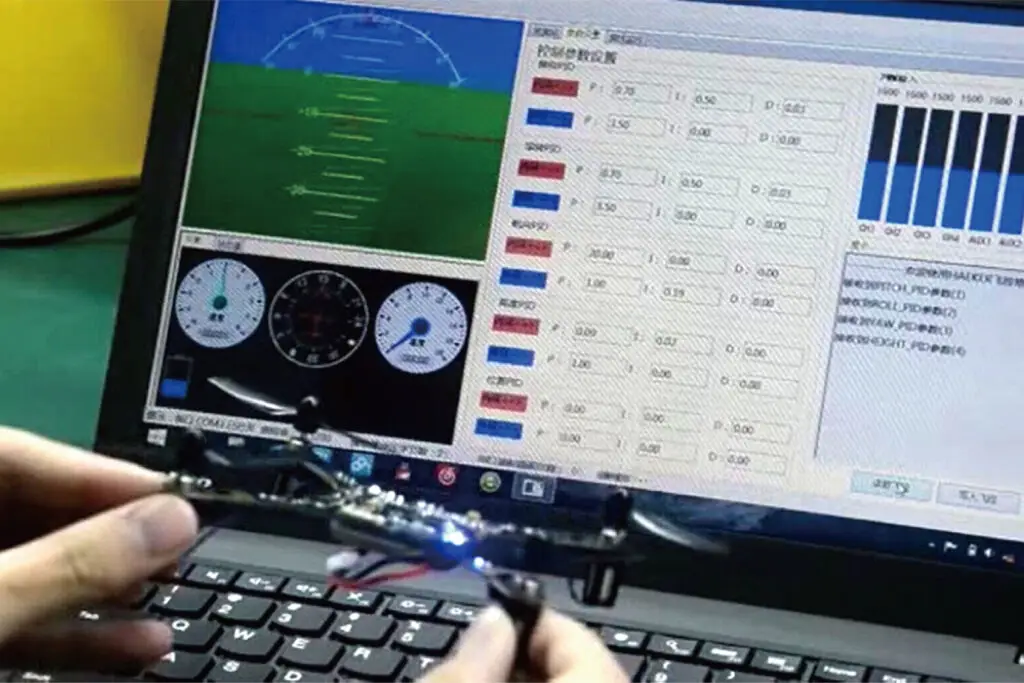
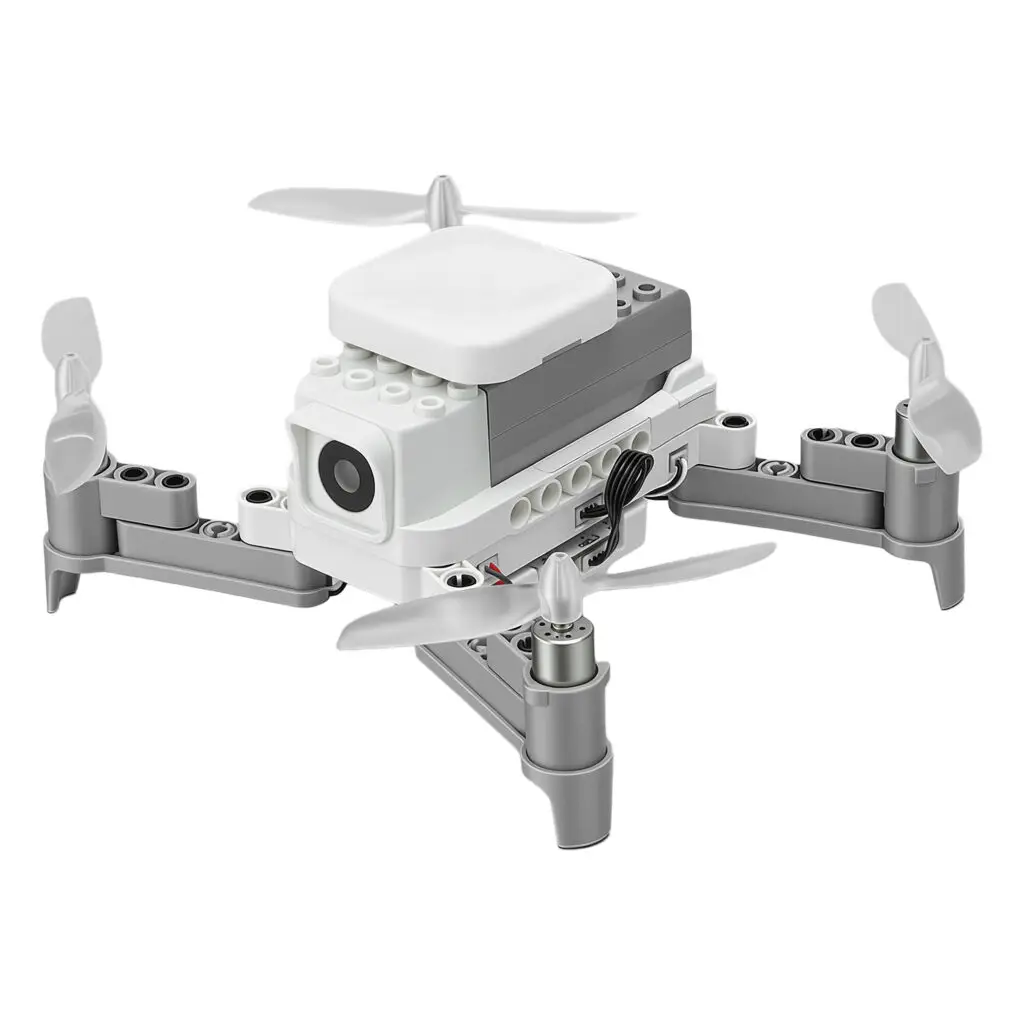
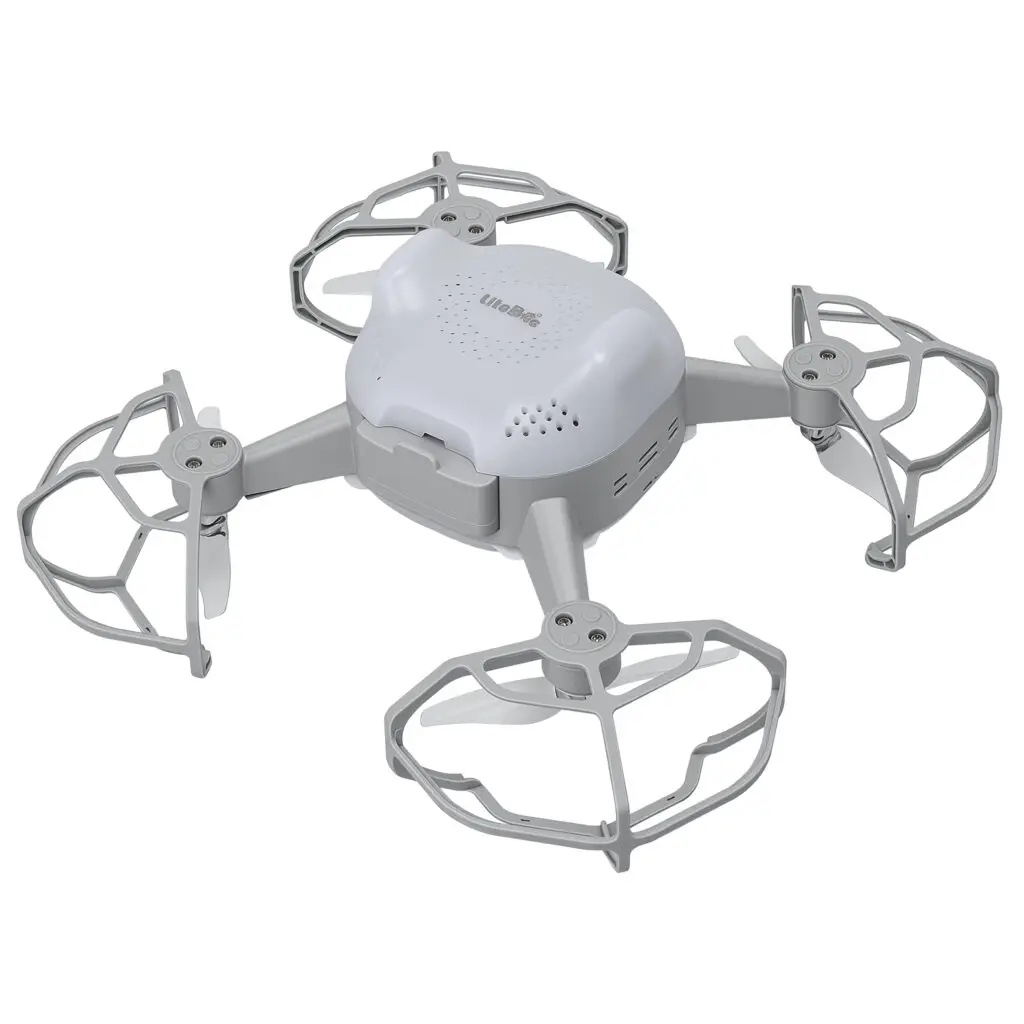
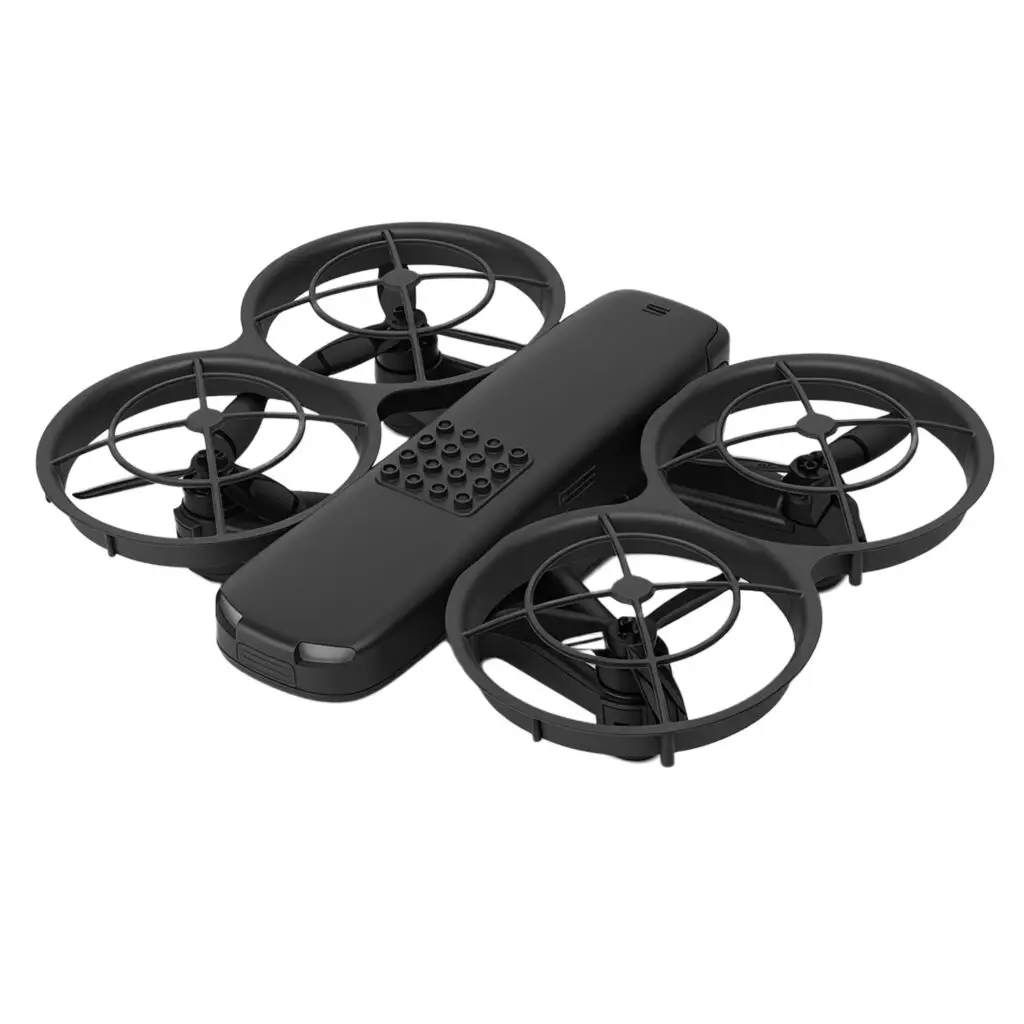
The hardware schematics, flight controller firmware, and Windows tuning utility are all open and freely available on GitHub — so you can read every register, modify every PID value, and make the aircraft truly yours.
Cada función de Crazepony C+ está diseñada para ofrecer a los desarrolladores un control transparente y hackable sobre un robot volador real.
Procesador de alto rendimiento
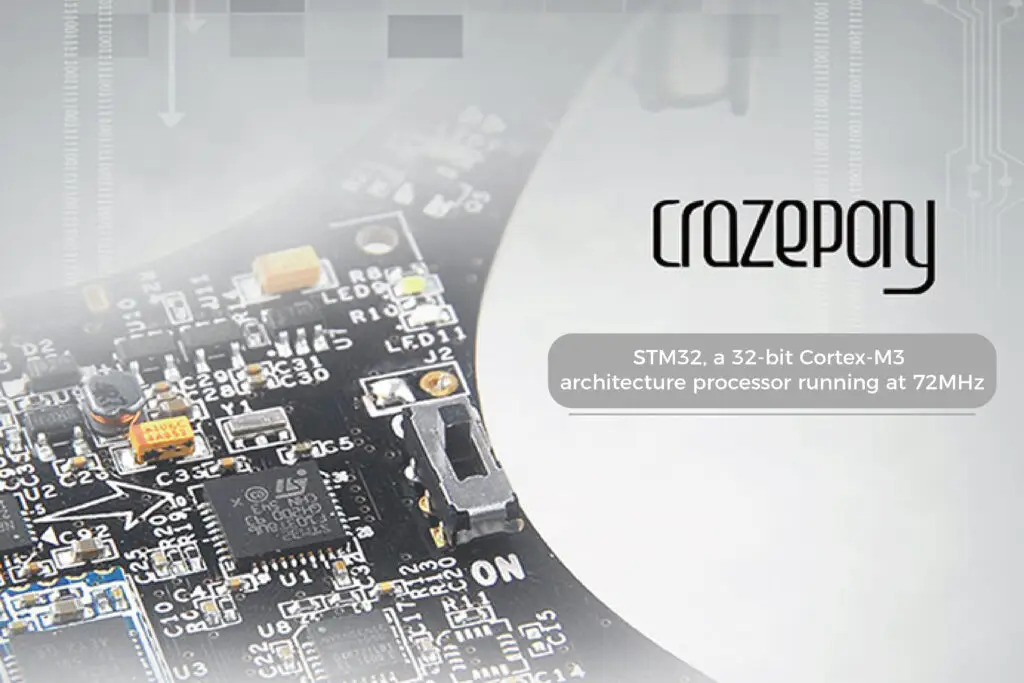
El procesador ARM Cortex-M3 de 32 bits de 72 MHz ejecuta el código de vuelo en tiempo real.
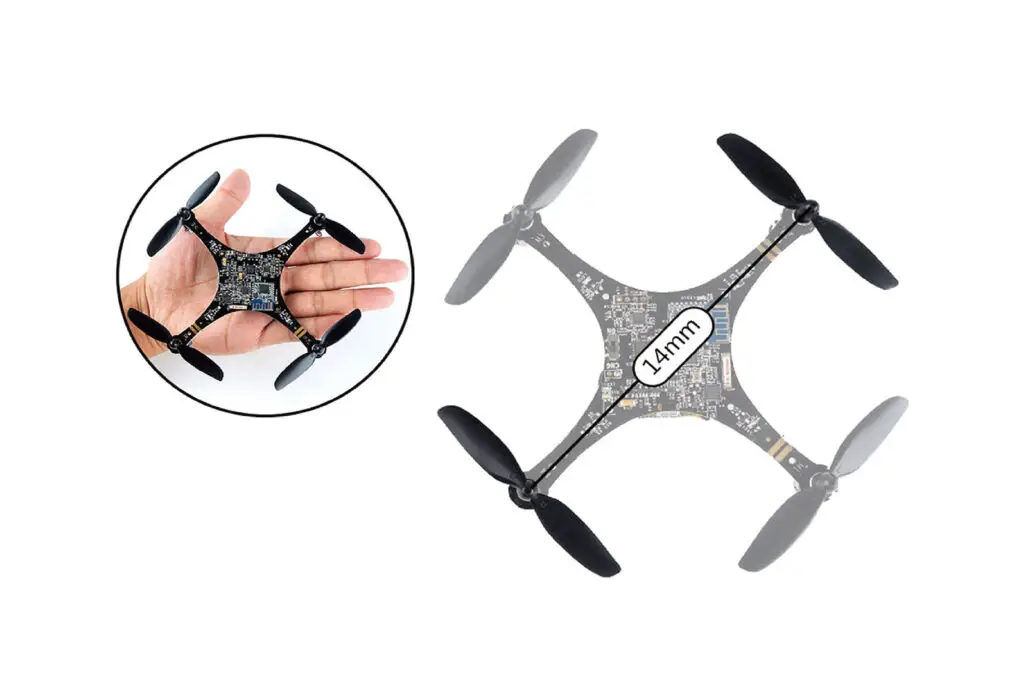
Marco de tamaño de palma
Distancia entre ejes de 117 mm — un dron auténtico para vuelos de demostración y de laboratorio.
Estabilización de 6 ejes
La MPU-6050 IMU proporciona una estabilidad estable y un control ágil.
PC Tuning Station
Un programa de Windows para la telemetría en tiempo real, los datos de actitud y el ajuste de PID.
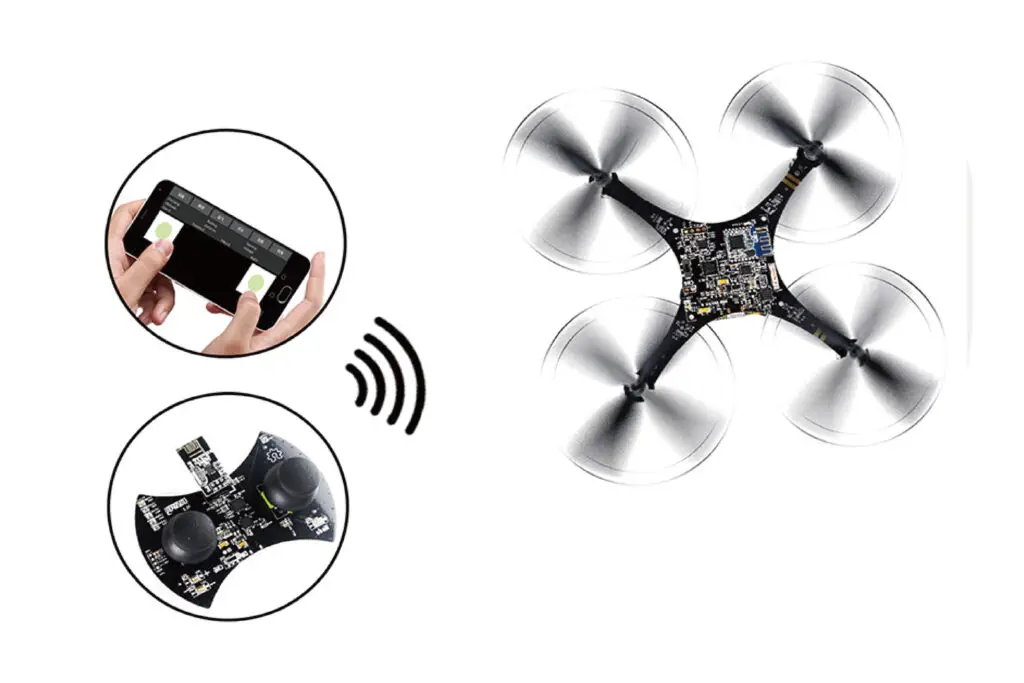
Redes inalámbricas multiprotocolo
2.4G nRF24L01+, Bluetooth clásico y BLE 4.0 incorporados.
100% Código abierto
Firmware completo y archivos de hardware en GitHub — puedes duplicar y modificar.
Certificado para aulas
Cada LiteBee El producto cumple con los estándares internacionales de seguridad y calidad — ha sido probado de forma independiente y cuenta con documentación completa para su uso en centros educativos.
CE
RoHS
FCC (Estados Unidos)
UN38.3
Diseñado para la experimentación
Crazepony C+ parece compacto, pero es un sistema embebido serio. El circuito de control de vuelo funciona con un ARM Cortex-M3 de 72 MHz, los datos de los sensores se transmiten completamente a través de I2C y la utilidad de ajuste de Windows le permite acceder en tiempo real a todos los parámetros PID — sin cajas negras.
Propulsor
58 mm
Distancia entre ejes
117 mm
Motor
8620 / 44.000 rpm
Batería
1S 3.7V 850mAh
Propulsor
4.2V / 4.35V
Tiempo de vuelo
9 minutos
Tiempo de vuelo
~40 minutos
Rango
20 metros (100 metros*)
Un camino para los desarrolladores de código abierto
Crazepony C+ no es un curso de construcción de juguetes paso a paso; es un viaje de ingeniería autodirigido que va desde la lectura de los diagramas hasta el desarrollo de su propio firmware.
Laboratorios universitarios
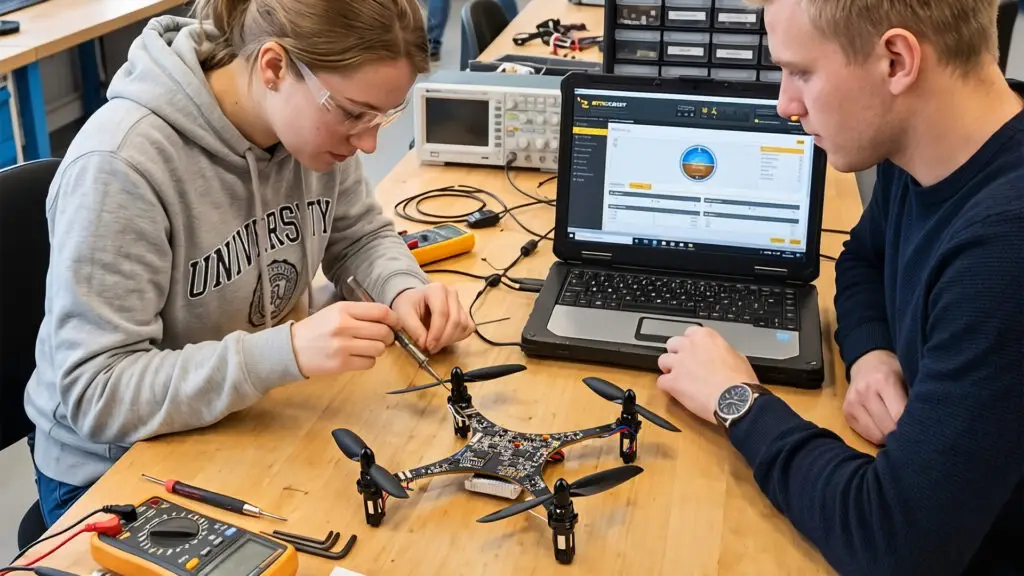
Cursos de sistemas integrados, teoría de control y robótica para estudiantes de ingeniería.
Proyectos de graduación
Trabajo de tesis sobre control de vuelo, fusión de sensores, protocolos inalámbricos o algoritmos de colmenas.
Clubs de robótica
Proyectos prácticos para equipos de estudiantes que se preparan para competiciones de UAV y robótica.
Comunidades de creadores
Hackathons, ferias de creación de productos y eventos de código abierto donde el código se encuentra con la aviación.