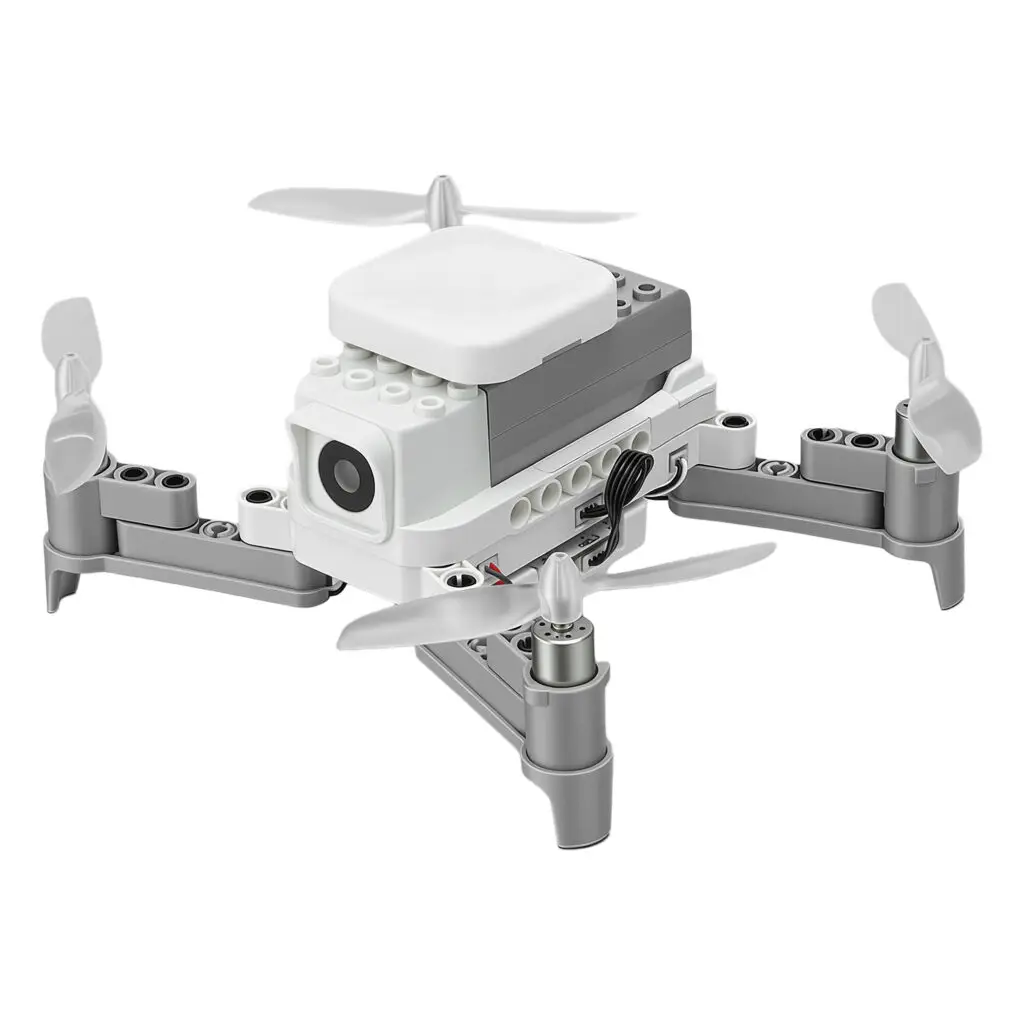
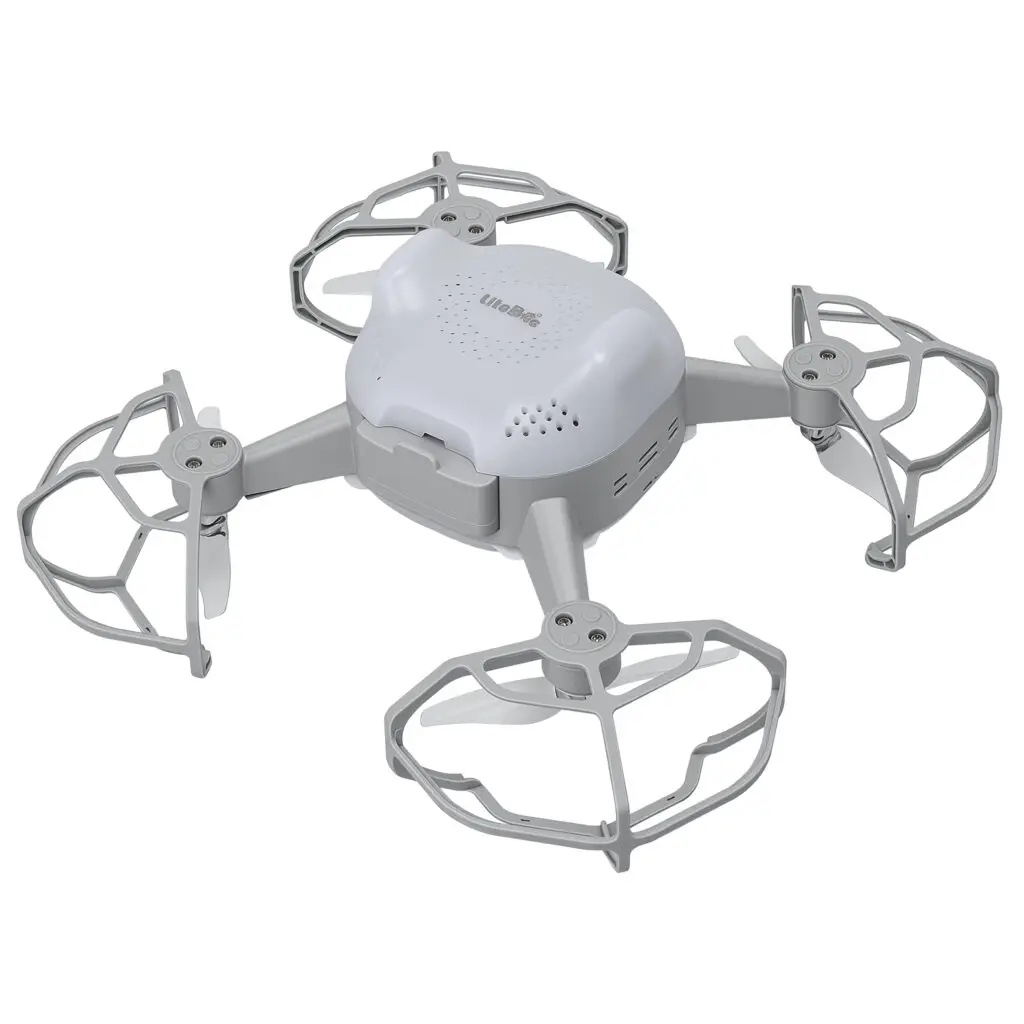
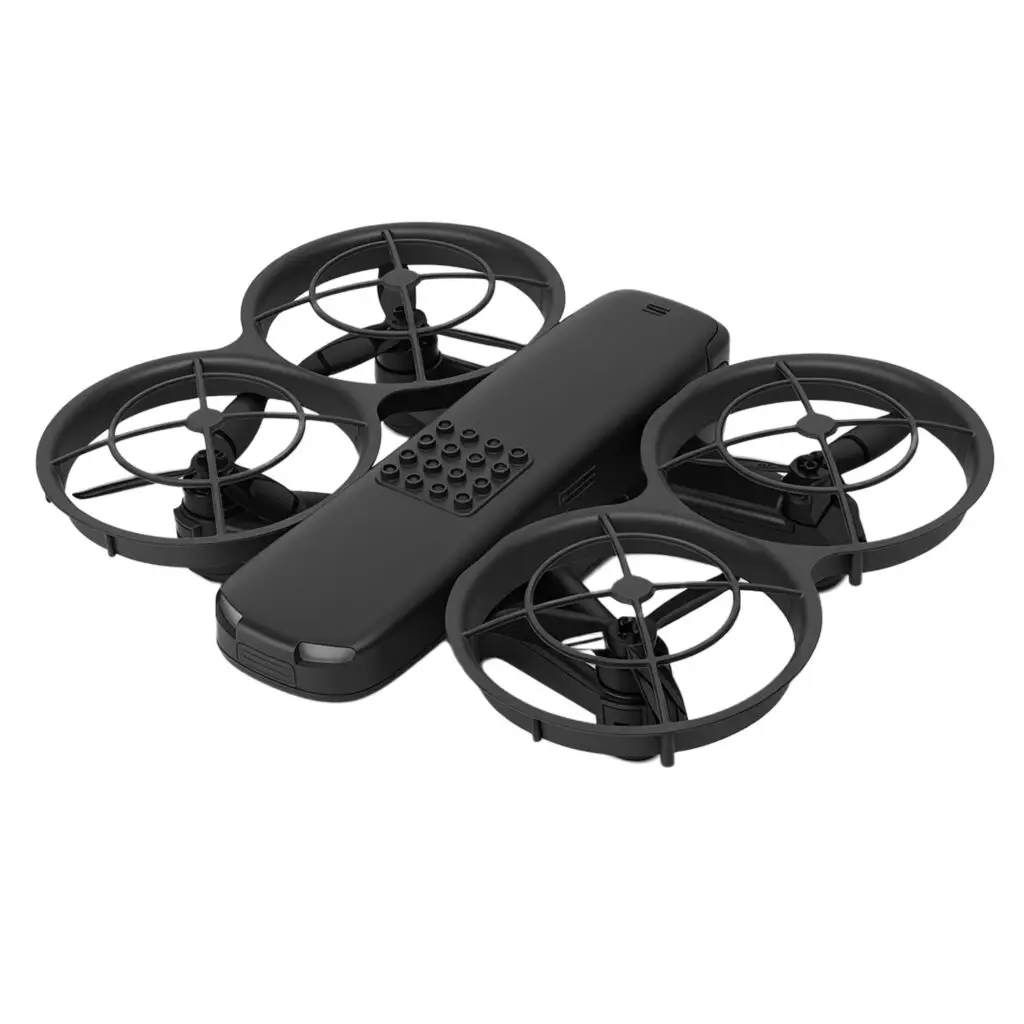
Crazepony C+ ist ein voll Open-Source-Mikrokopter built around a 32-bit ARM Cortex-M3 processor.
The hardware schematics, flight controller firmware, and Windows tuning utility are all open and freely available on GitHub — so you can read every register, modify every PID value, and make the aircraft truly yours.
Jede Funktion von Crazepony C+ wurde so gestaltet, dass Entwickler einen transparenten und hackbaren Zugriff auf einen echten Flugroboter haben.
Hochleistungs-Prozessor
Der 72-MHz-32-Bit-ARM-Cortex-M3-Prozessor verarbeitet Flugcodes in Echtzeit.
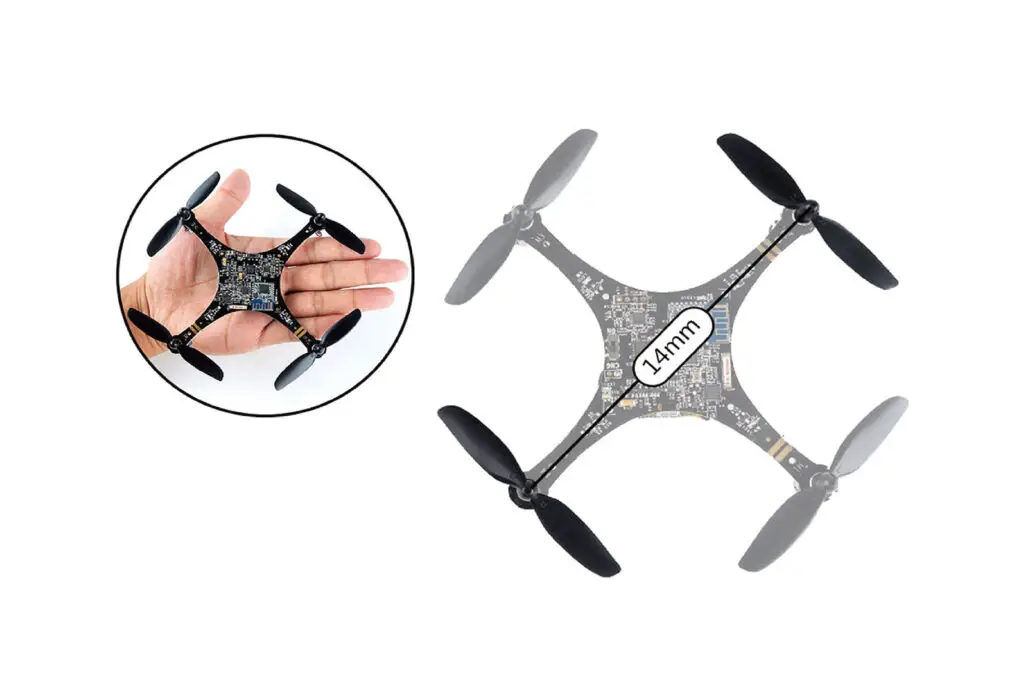
Rahmen im Palmformat
117 mm Radstand – ein echter Taschendrohne für Labortests und Demonstrationsflüge.
6-Achsen-Stabilisierung
Die MPU-6050 IMU sorgt für stabile Flugstabilisierung und reaktionsschnelles Steuern.
PC Tuning Station
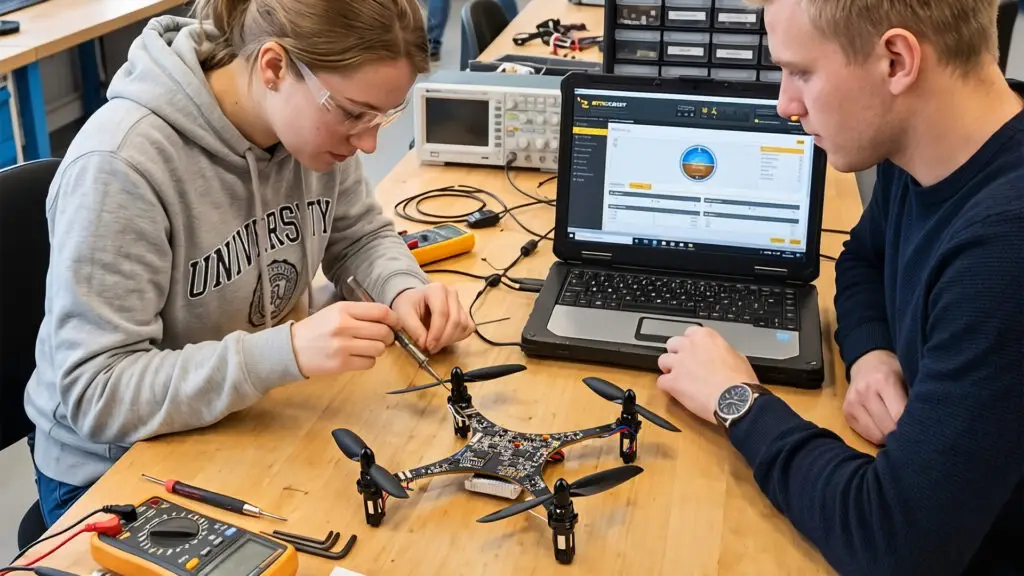
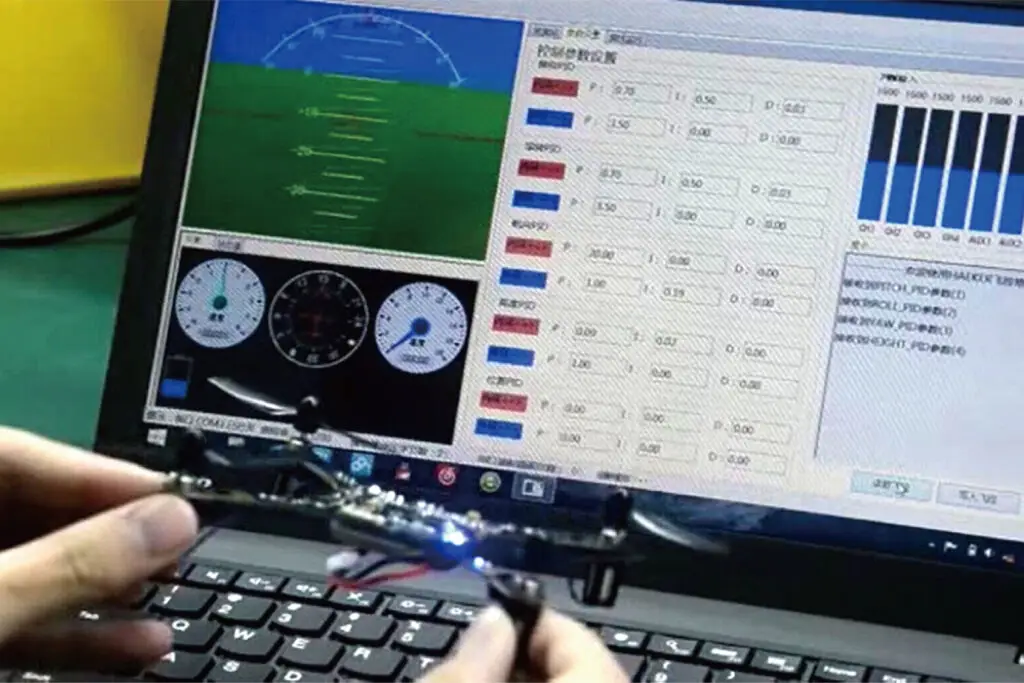
Windows-Utility für Live-Telemetrie, Fluglageinformationen und PID-Anpassung.
Mehrprotokolliges drahtloses Netzwerk
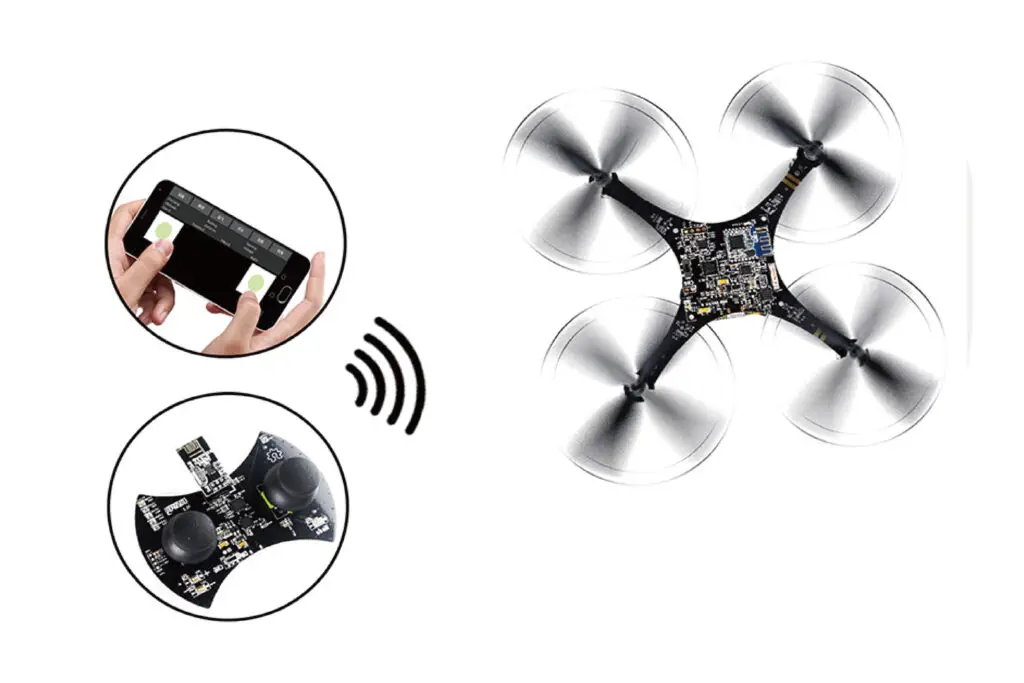
2,4 GHz nRF24L01+, klassische Bluetooth- und BLE-4.0-Funktionen integriert.
100% Open Source
Volle Firmware- und Hardwaredateien auf GitHub – für den Fork und die Modifikation geeignet.
zertifiziert für Klassenzimmer
Every LiteBee product meets international safety and quality standards — independently tested and backed by full documentation for school procurement.
CE
RoHS
FCC (USA)
UN38.3
Entwickelt für Experimentierfreude
Crazepony C+ sieht kompakt aus, ist aber ein ernstzunehmendes Embedded-System. Der Flugsteuerungs-Loop arbeitet mit einem 72-MHz-ARM-Cortex-M3, die Sensordaten werden über I2C vollständig ausgetauscht, und das Tuning-Utility für Windows bietet Ihnen einen Live-Zugriff auf alle PID-Parameter – keine schwarzen Schachteln.
Propeller
58 mm
Radstand
117 mm
Motor
8620 / 44K U/min
Akku
1S 3,7 V 850 mAh
Propeller
4.2V / 4.35V
Flugzeit
9 Minuten
Flugzeit
~40 Minuten
Reichweite
20 m (100 m*)
Eine Open-Source-Entwickler-Roadmap
Crazepony C+ ist keine Schritt-für-Schritt-Anleitung für das Basteln – es ist eine selbstgeleitete technische Reise, die von der Lektüre von Schaltplänen bis hin zum Bau eigener Firmware reicht.
Universitätslabore
Laborengruppen zu Embedded Systems, Steuerungstheorie und Robotik für Ingenieurstudierende.
Abschlussarbeiten
Thesesarbeiten zu Flugkontrolle, Sensorfusion, drahtlosen Protokollen oder Schwarmalgorithmen.
Roboterclubs
Hands-on projects for student teams preparing for UAV and robotics competitions.
Maker Communities
Hackathons, maker fairs and open-source events where code meets flight.