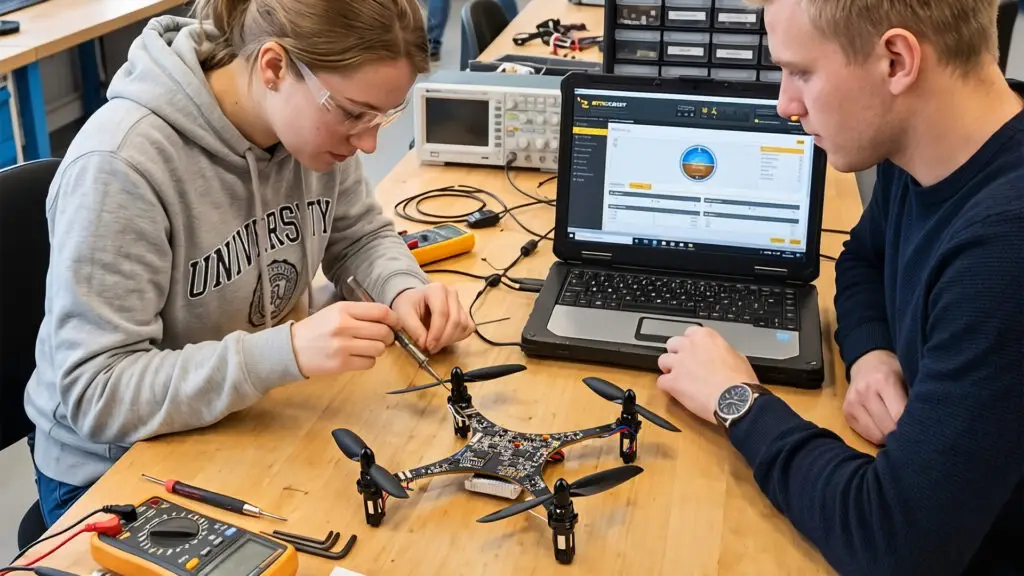
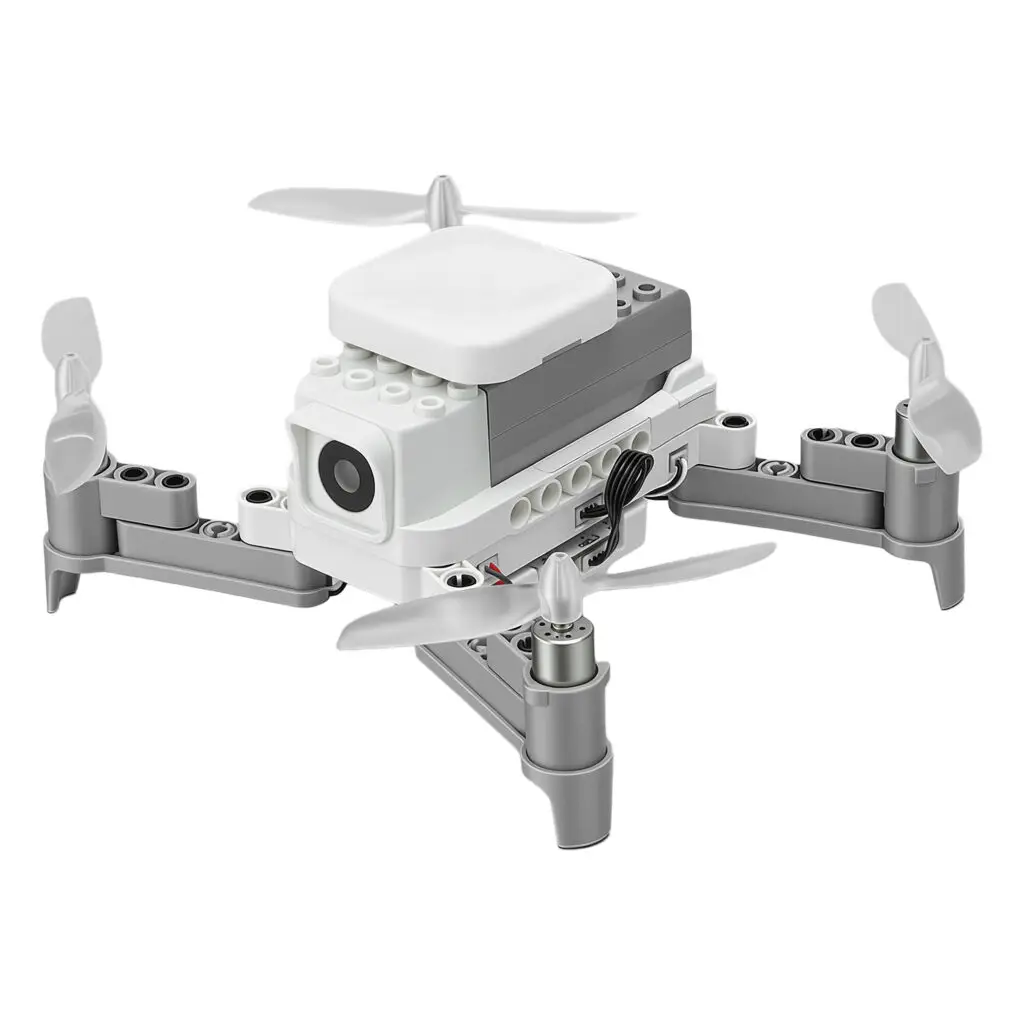
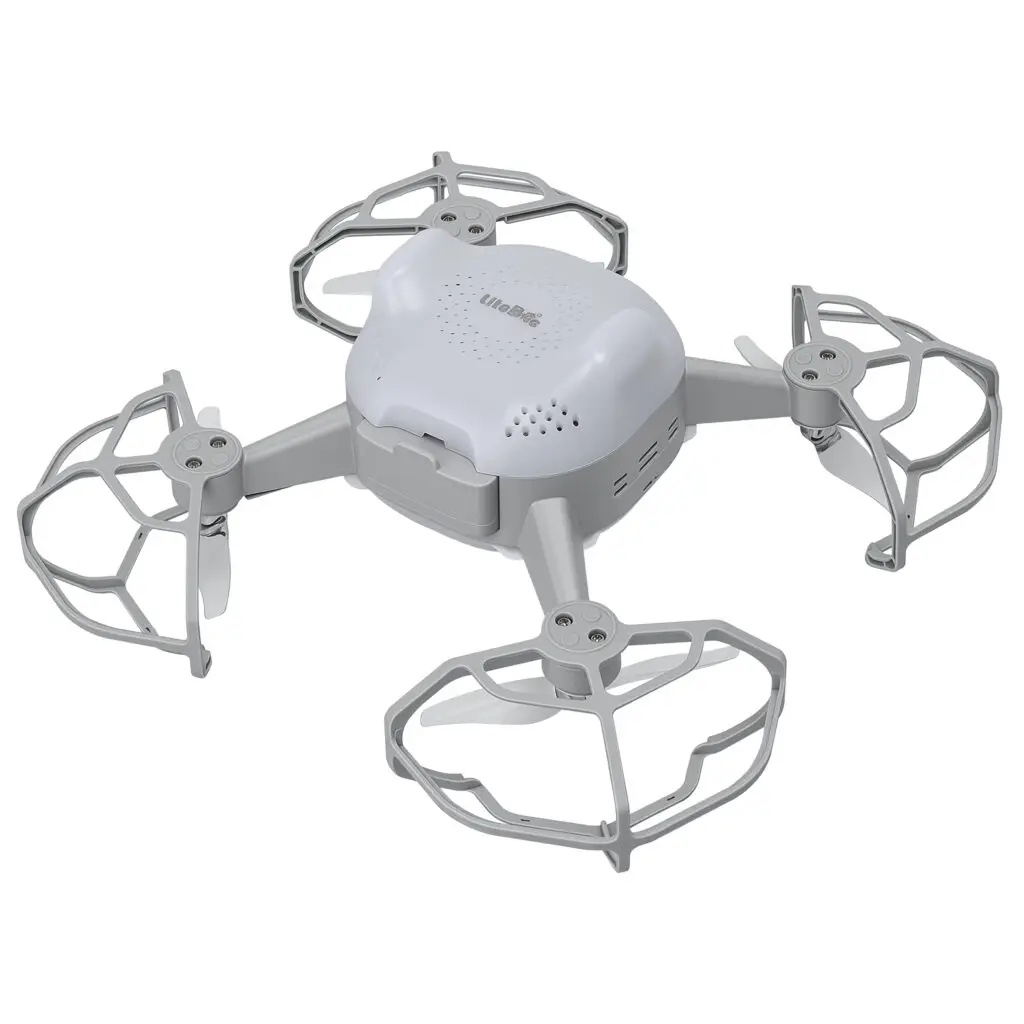
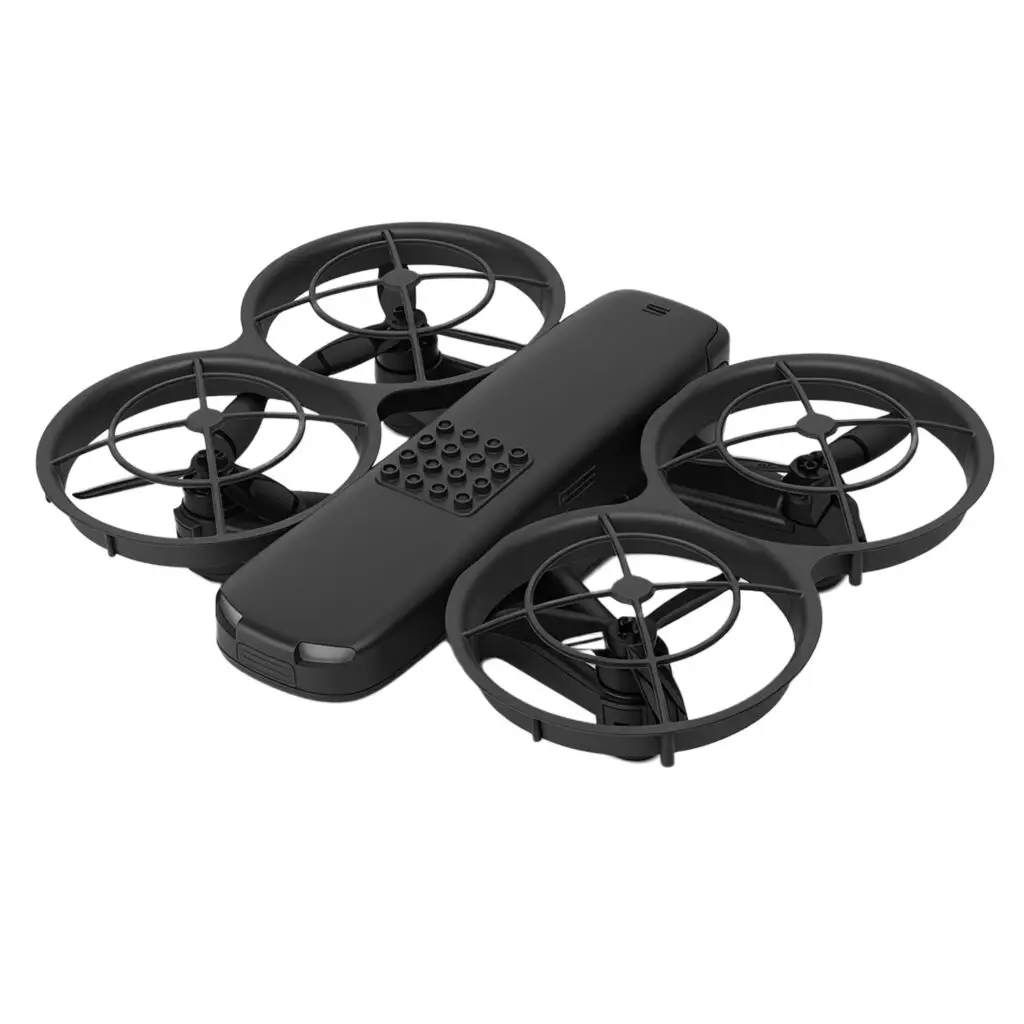
Le kit de drone programmable C+ open source pour les étudiants universitaires, les bricoleurs et les développeurs. Plate-forme de développement optimale pour les micro-quadcopters open source destinée aux laboratoires de robotique universitaires.
Crazepony C+ est entièrement micro-quadcopte open source Il est basé sur un processeur ARM Cortex-M3 à 32 bits. Les schémas matériels, le firmware du contrôleur de vol et l’utilitaire de réglage Windows sont tous disponibles gratuitement sur GitHub — vous pouvez ainsi lire tous les registres, modifier toutes les valeurs de PID et rendre l’avion vraiment à votre goût.
Les moments forts qui comptent
Chaque fonctionnalité de Crazepony C+ a été conçue pour permettre aux développeurs d’avoir un contrôle transparent et exploitable sur un véritable robot volant.
Processus haute performance
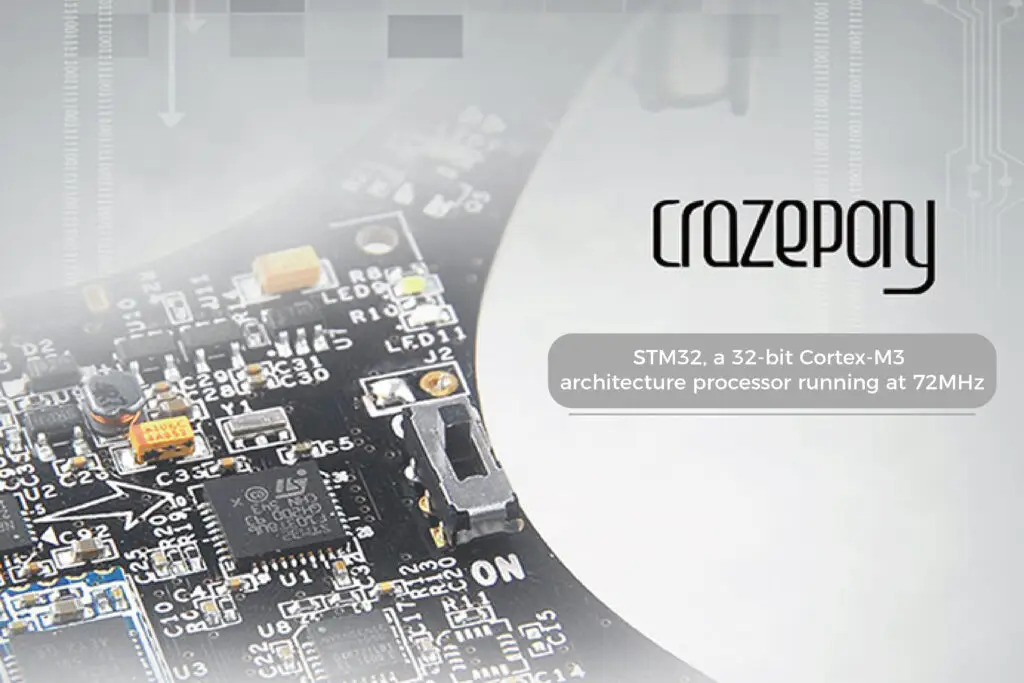
Le processeur ARM Cortex-M3 à 72 MHz à 32 bits fonctionne en temps réel pour exécuter le code de vol.
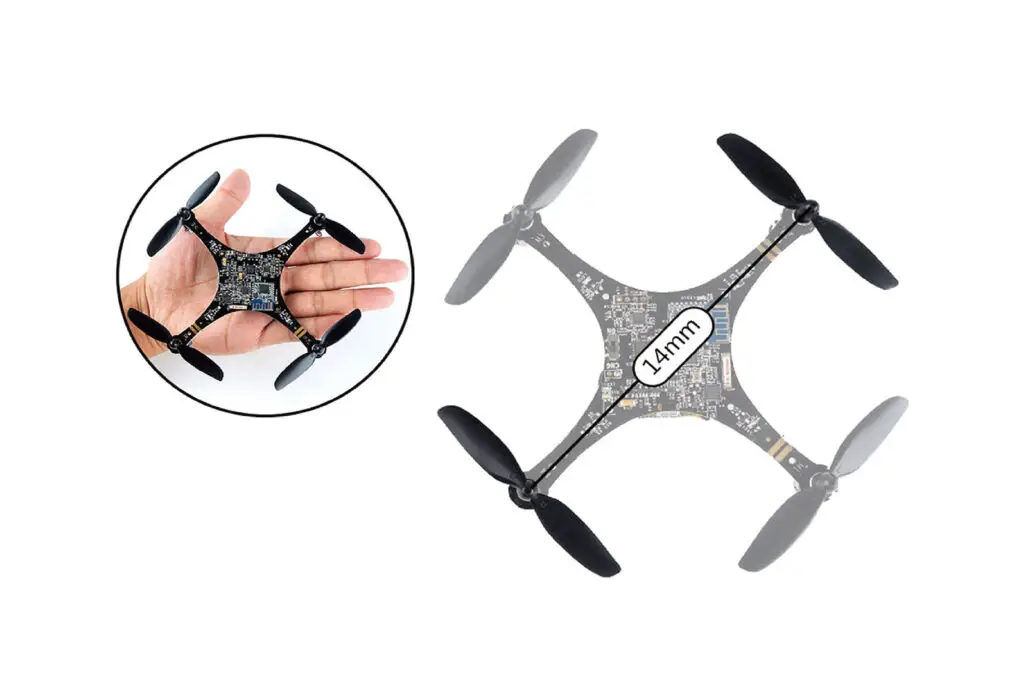
Monture de taille palmée
Hauteur de vol de 117 mm — un véritable drone compact pour les vols de laboratoire et de démonstration.
Stabilisation à 6 axes
Le MPU-6050 IMU assure une stabilité lors de la levée du drone et un contrôle réactif.
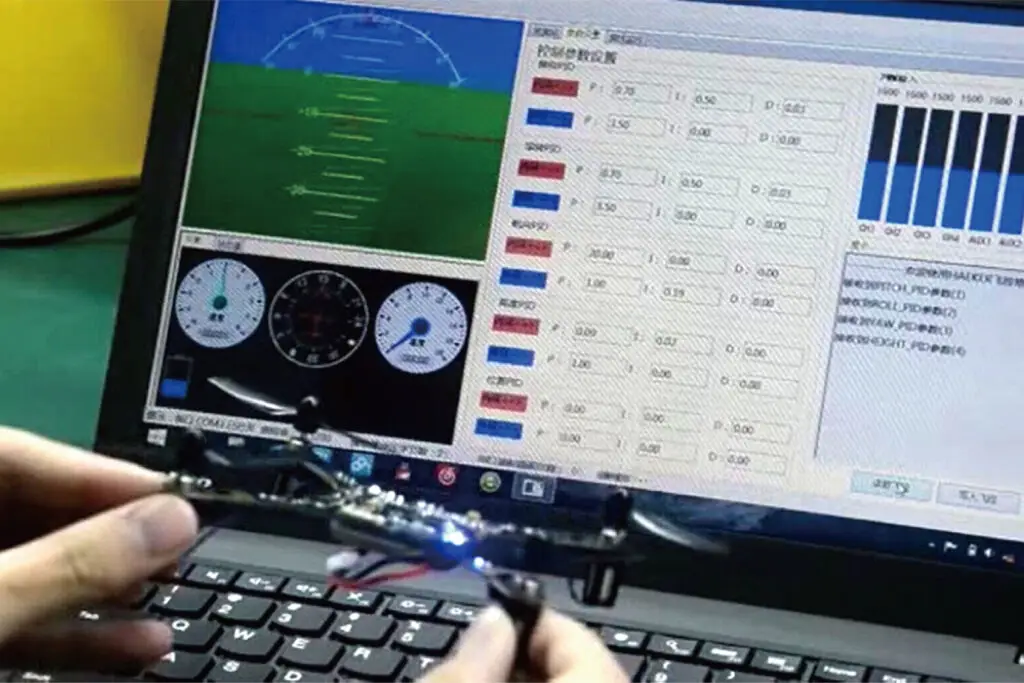
PC Tuning Station
Utilitaire Windows pour la télémétrie en temps réel, les données d’attitude et la calibration du PID.
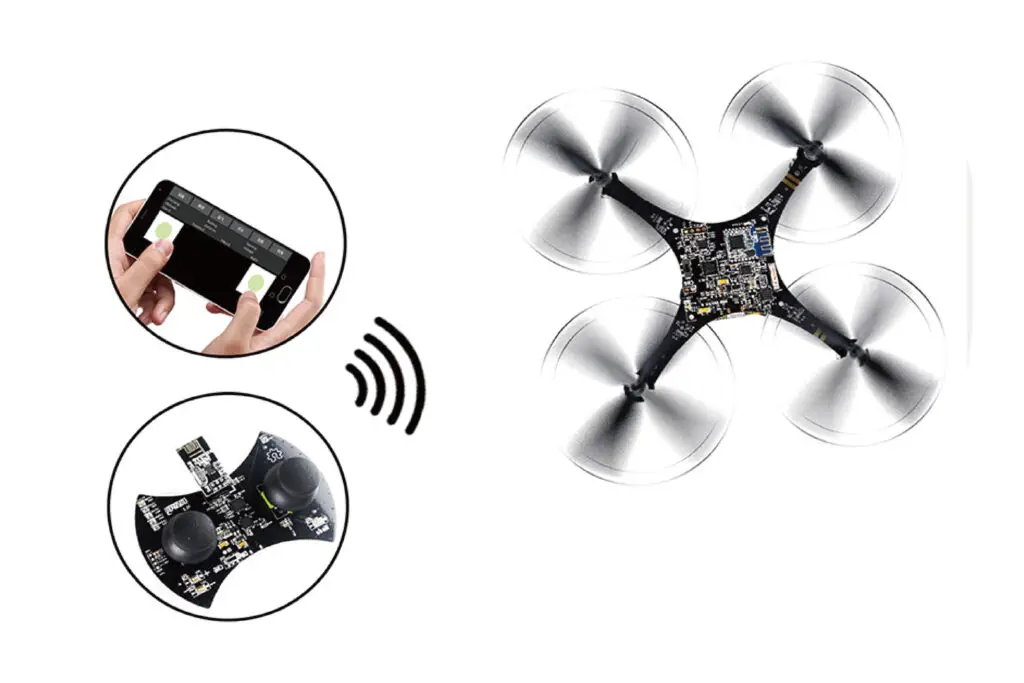
Sans fil multi-protocole
2,4 GHz nRF24L01+, Bluetooth classique et BLE 4.0 intégrés.
100% Source ouverte
Les fichiers complets de firmware et de matériel sont disponibles sur GitHub — ils peuvent être copiés et modifiés.
Certifié pour les salles de classe
Chaque produit LiteBee répond aux normes internationales de sécurité et de qualité — testé de manière indépendante et soutenu par une documentation complète pour les achats scolaires.
CE
RoHS
FCC (États-Unis)
UN38.3
Conçue pour la manipulation
Crazepony C+ a l’aspect compact, mais il s’agit d’un système embarqué sérieux. Le circuit de contrôle de vol est basé sur un processeur ARM Cortex-M3 à 72 MHz, les données de capteur sont entièrement transmises via l’interface I2C, et l’utilitaire de configuration Windows vous permet d’accéder en temps réel à tous les paramètres PID — pas de boîtes noires.
Hélice
58 mm
Empattement
117 mm
Moteur
8620 / 44K tours par minute
Batterie
1S 3.7V 850mAh
Hélice
4.2V / 4.35V
Temps de vol
9 min
Temps de vol
~40 min
Plage
20 m (100 m*)
Une voie pour les développeurs ayant accès à des sources ouvertes
Crazepony C+ n’est pas un cours de construction de jouets étape par étape — c’est un parcours d’ingénierie autodidacte allant de la lecture des schémas jusqu’à la mise en production de votre propre firmware.
Laboratoires universitaires
Cours de systèmes embarqués, de théorie de contrôle et de robotique pour les étudiants en génie.
Projets de fin d'études
Travail de thèse sur le contrôle de vol, la fusion de capteurs, les protocoles sans fil ou les algorithmes de swarm.
Clubs de robotique
Projets pratiques pour des équipes d’étudiants préparant des compétitions dans le domaine des UAV et de la robotique.
Comunités de créateurs
Les hackathons, les foires du bricolage et les événements de code-open source où le code rencontre l’aviation.